|
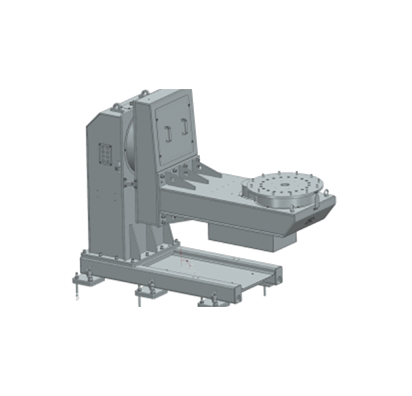
●台面组件 - 台面直径:φ1600 mm/φ2000 mm/φ2400 mm; - 材质:高强度焊接钢结构 + 精磨工作面; - 表面平面度 ≤ 0.05 mm; - 均布 T 型槽(6 条/12 条/24 条,T28),配工装定位销孔; - 中心过孔 φ160/φ200/φ240 |
●分度定位机构(端齿盘) - 端齿盘直径 φ800 mm,齿数 360(1° 一分度); - 重复定位精度 ±15″; - 液压油缸抬起啮合,碟簧 / 液压锁紧; - 端齿盘啮合力 60KN。 |
|
●回转支承 - 采用交叉滚子轴承(或四点接触球轴承 + 精密径向轴承); - 径向跳动 ≤ 0.02 mm; - 轴向跳动 ≤ 0.015 mm; - 扭矩:8Kn.M; - 转动惯量:5Kg/m²。 |
●润滑系统 - 蜗轮蜗杆副自动润滑(定量柱塞泵); - 轴承脂润滑,免维护; - 配润滑油位指示器。 |
|
●传动系统 驱动电机: 伺服电机(1.5–2.0 kW); 减速机构:精密双导程蜗轮蜗杆副(蜗轮材料铝青钢,蜗杆淬火磨削),齿侧间隙可调整; 传动比:1:180(实现输出 0.1–5 rpm,电机 3000 rpm); 编码器:电机侧增量编码器 + 转台侧 绝对式圆光栅(23 位),全闭环控制,消除背隙影响。 |
●控制系统 - 伺服驱动器:各品牌机器人外部轴电机(客户指定); - 与机器人控制柜进行通讯通讯(通讯方式客户指定); - 转台作为机器人外部轴(Group 3),由机器人控制器统一插补,实现机器人随动控制: - 分度定位模式(点焊时转台定位,机器人施焊); - 连续旋转模式(滚焊时转台与机器人轨迹同步联动); - HMI 触摸屏:显示转速、角度、当前焊点号、报警。 |
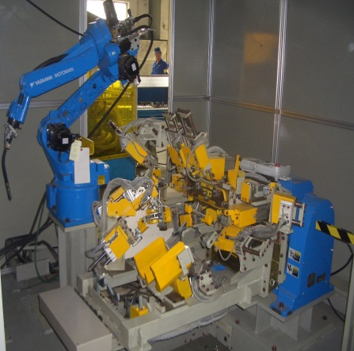
应用案例
 |
 |
 |
|
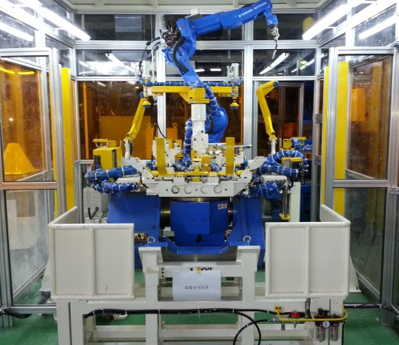
油箱焊接 |
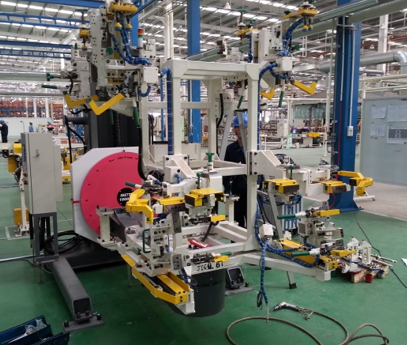
座椅焊接 |
座椅焊接 |
Related products